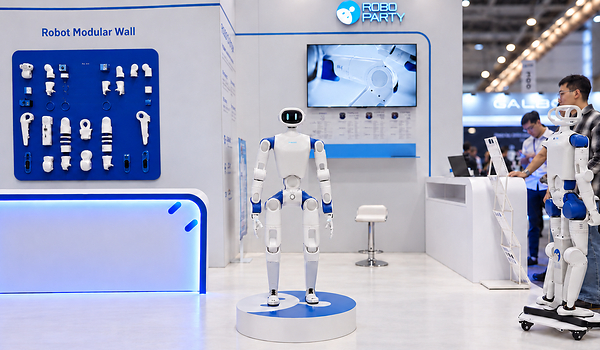
ピッツバーグ、2026年10月6日 /PRNewswire/ — 2026年9月28日、RoboPartyはIROS 2026でRP1(ROBOTO 01)を発表し、同ロボットの世界初公開となりました。2026年1月に立ち上げられ、GitHubで2,500以上のスターを獲得した完全オープンソースのヒューマノイドプロジェクトRPO(ROBOTO ORIGIN)を基盤に、RoboPartyはRP1を世界初の高性能なフルスタック・オープンソースの二足歩行ヒューマノイドロボットと位置付けています。RP1は、研究者、教育者、ロボット開発者、身体性AIの開発チーム向けに設計されています。

(RoboParty’s RP1 humanoid robot on display at IROS 2026)
同社のIROSブースでは、「Kick Me」と題したインタラクティブなデモンストレーションが行われ、来場者はロボットを直接押したり蹴ったりすることができました。RP1は、こうした外力を受けると素早く姿勢を調整してバランスを取り戻し、その動的安定性、機体性能、システムレベルの堅牢性が検証されました。これらの機能を支えているのが、RoboPartyがヒューマノイドロボット工学向けに構築したオープンな研究開発基盤PartyOSです。PartyOSには、教師なし強化学習によってヒューマノイドの運動スキルを獲得するトレーニングフレームワークUFOが統合されており、あらかじめ定義された運動軌道に依存することなく、スキル間の移行、外乱からの復帰、転倒からの復帰に対応します。
RoboPartyは、ロボット本体、アクチュエータモジュール、低レベル制御、身体性AIアルゴリズムを1つのシステムに統合し、継続的な統合検証を行っています。RP1は、最大160 N • mのピーク関節トルクを発揮し、自社開発のRomomoアクチュエータモジュールとリアルタイム・モーション制御システムを基盤に構築されています。
RoboPartyにとって、「フルスタック・オープンソース」とは、単に機械設計ファイルを公開するだけではありません。同社は、モーション制御システム、シミュレーション環境、SDK、トレーニングツール、PartyOSの開発基盤を段階的に公開し、開発者がハードウェアや低レベル制御からモデルの学習、デプロイに至るまで開発に参加できるようにする計画です。
RoboParty創業者のYi Huang氏は、次のように述べました。「ヒューマノイドロボットは、ごく一部のチームしか開発できず、ほかの人々はただ見ていることしかできないような閉鎖的なシステムであってはなりません。私たちは、RP1を、開発者がアクセスし、変更を加え、学習させ、継続的に改善できるオープンな基盤にしたいと考えています。」
RP1は、RPOの検証済みオープンソース・ロボット本体とワークフロー、Romomoアクチュエータモジュール、巧緻な操作が可能なRP Handを基盤としています。また、PartyOSは、ヒューマノイドの移動、知覚インタラクション、全身操作、自律知能型ヒューマノイドといった分野で進化を続けています。
中核チームのメンバーは、Tsinghua UniversityのYao Class、Peking UniversityのZhi Class、Harbin Institute of Technology、Stanford University、Carnegie Mellon University、Zhejiang Universityなどの有数の教育機関で学びました。RoboPartyは5,000人を超える開発者からなるグローバルコミュニティを構築しており、2026年10月にはRP1のオープンソース・ロードマップの詳細を発表する予定です。その後、第4四半期後半には、ソフトウェアとハードウェアのさらなるリリースや量産プログラムが予定されています。
メディアお問い合わせ先:marketing@roboparty.com
GitHub:https://github.com/Roboparty/roboto_origin
ウェブサイト:https://roboparty.com/